产品概述
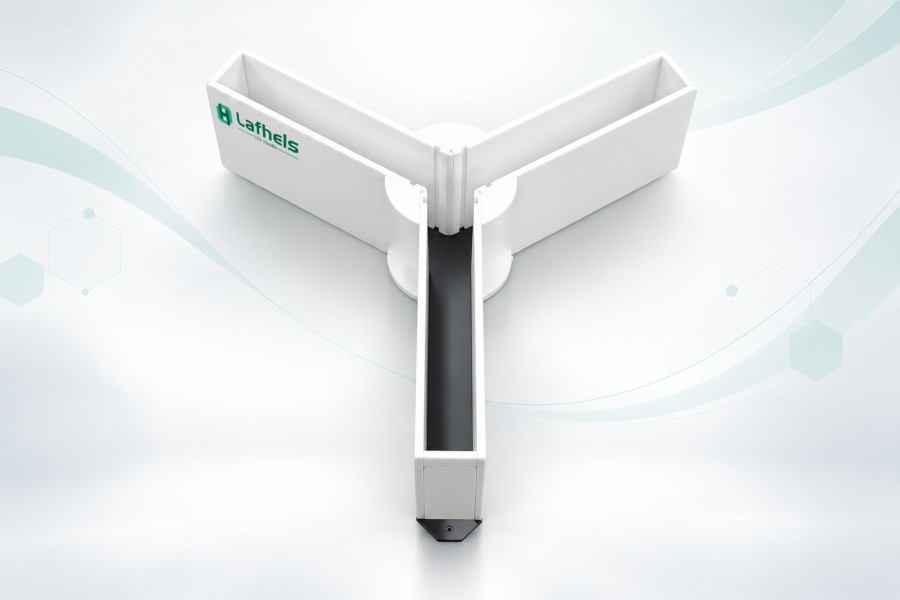
LH1106 Y迷宫实验箱采用Y形分叉结构,为啮齿类动物的空间探索、自发交替和学习记忆相关研究提供实验环境。装置可结合顶部摄像及自动行为分析软件,记录进臂、区域停留和运动表现;配合相应实验范式与升级配置,还可开展记忆及奖励相关任务分析。
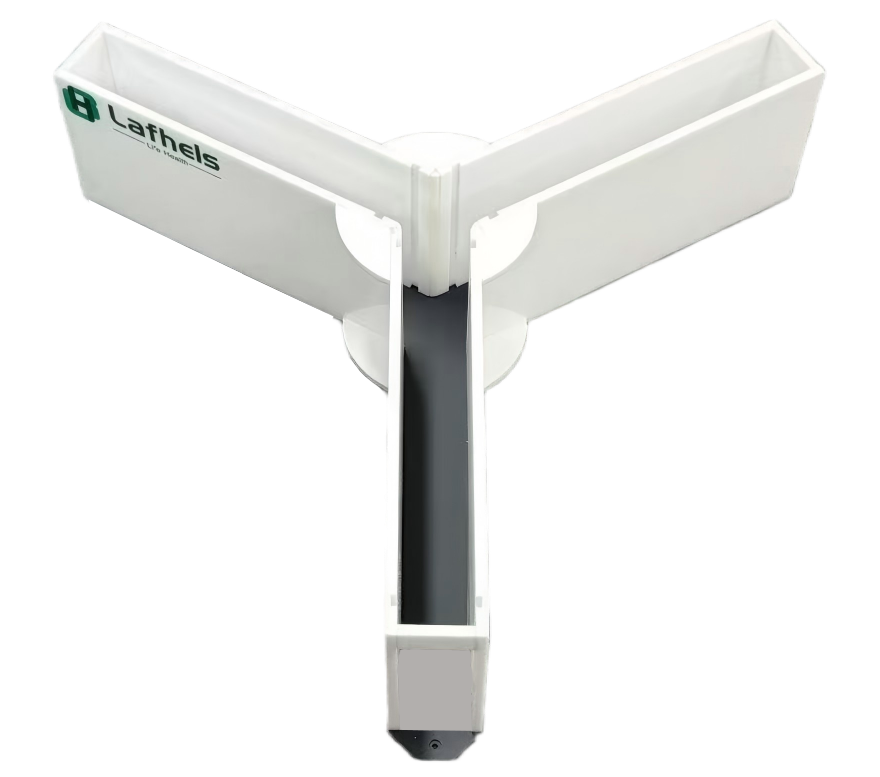
LH1106 Y迷宫实验箱三臂结构主要特点
Y形三臂结构
采用亚克力板材与铝合金框架,哑光表面光滑,便于清洁及按实验要求控制气味线索。
大小鼠规格可选
提供大小鼠两种尺寸,大小鼠共用框架;臂长定义及实际安装组合按配置确认。
顶部俯拍追踪
采用低畸变、高感光摄像头,摄像分辨率1280 × 1024,软件支持动物主体识别与自动追踪。
背光颜色选择
支持背光源,彩页列出荧光白、蓝、红及红外选项,光源配置与摄像适配需确认。
电动门与给食升级
支持升级全自动电动门与自动给食,适用于有相应控制需求的实验;具体联动方式与配置需售前确认。
技术参数
| 项目 | 参数或说明 |
|---|
| 产品型号 | LH1106 |
| 迷宫结构 | Y形三臂分叉结构 |
| 主体材质 | 亚克力板材、铝合金框架 |
| 表面设计 | 哑光、光滑表面,便于清洁 |
| 大鼠臂长标注 | 起始臂500 mm,目标臂400 mm,臂定义需确认 |
| 大鼠臂宽与臂高 | 宽100 mm,高250 mm |
| 小鼠臂长标注 | 起始臂350 mm,目标臂280 mm,臂定义需确认 |
| 小鼠臂宽与臂高 | 宽50 mm,高200 mm |
| 框架适配 | 大小鼠共用框架,安装组合需确认 |
| 摄像配置 | 顶部俯拍,低畸变、高感光;分辨率1280 × 1024 |
| 背光源选项 | 荧光白、蓝、红、红外;具体配置需确认 |
| 可升级功能 | 全自动电动门、自动给食 |
行为分析指标
自发交替率
含义:啮齿动物天生偏好探索没去过的臂,连续依次进入 3 条不同臂,记为一次有效交替
公式:交替率 = 有效交替次数 ÷(总进臂次数 − 2)×100%
首次进入臂的潜伏期
从动物放置在迷宫中央开始计时,到第一次有效进入任意一条臂的时间。
工作记忆错误次数与正确率
作记忆错误:同一轮测试里,重复再次进入已经取过奖励的臂;
正确率:正确选择次数 / 总选择次数。
参考记忆错误次数与正确率
参考记忆错误:进入这条全程无奖励的固定臂。
奖励臂停留及奖励获取潜伏期
奖励臂停留时间 / 占比:动物在设置了奖赏的臂里面停留时长;认知正常动物会更多待在奖励臂;
奖励获取潜伏期:从开始到第一次成功拿到奖赏的时间;潜伏期越短,学习、寻取奖赏越快。
中央区域停留时间及占比
Y 迷宫三叉交汇的中心平台区域停留的时间以及这个时间占总实验时间的比例。
不动时间及占比
速度低于静止阈值、持续一段时间判定为不动,此行为的累计时间及占总实验时间的比例。
移动距离与移动速度
整体自发活动、运动能力指标。
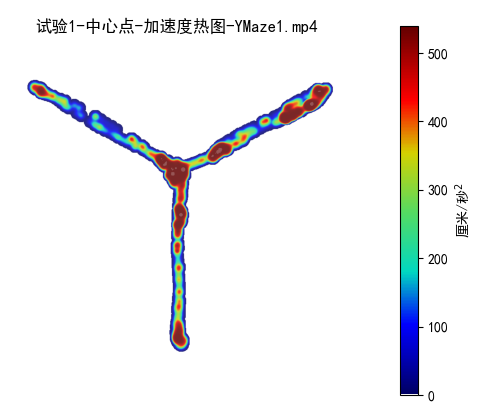 Y迷宫运动轨迹与速度分布示例
应用方向
自发交替行为研究
比较不同条件下的进臂序列与交替表现,结合总运动水平综合分析。
空间学习记忆研究
按研究方案定义各臂功能及记忆任务,使用对应指标开展组间比较。
探索与决策相关研究
结合进臂潜伏期、区域停留与运动表现,分析不同条件下的探索行为。
实验流程
确认规格与配置
选择大小鼠规格,核对臂长定义、背光及电动门、给食升级需求。
设置实验与判定规则
明确各臂功能、有效进臂、交替事件及所需任务指标的统计口径。
采集与核查
开展视频追踪,结合原始画面核查进臂序列、区域停留和关键事件。
统计与比较
比较交替、任务与运动指标,结合实验规则及研究模型解释差异。
常见问题
三条臂是否等长?
三条臂等长、等宽、等高,三臂夹角 120°,完全对称。
电动门和自动给食是否标配?
两项功能为升级选项,具体数量、安装位置及软件联动方式需按配置清单确认。
所有实验都能使用记忆和奖励指标吗?
工作记忆、参考记忆及奖励相关指标依赖任务规则和相应配置,需确认具体实验范式、事件定义与计算方法。
选型与配置
规格选择
请提供实验对象、任务范式及场地条件,确认各臂尺寸、框架安装及摄像视野。
配置确认
根据实验需求确认背光源、电动门与自动给食升级。摄像、软件授权及数据输出需求按清单核实。